
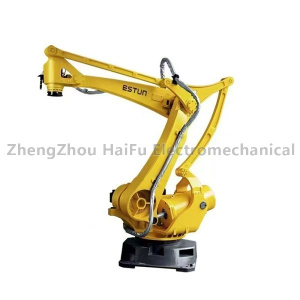
| 机械臂参数 | |
| 电源/电源 | 380V±5%, 三相四线 |
| 空气供应用法 | 用于夹具和夹具: 压力 0.8 MPA, 空气流量 0.3 m³ 用于吸盘: 压力 0.8 MPA, 空气流量 0.6 – 1.1 m³, 储气总容量 > 600 l |
| 设备尺寸 | 总高度 3 m, 旋转覆盖半径 2.8 m, 占地面积:6×6平方米 |
| 电缆长度 | 3m (机器人身体控制机柜) |
| 最大托盘高度 | ≤2300mm (握手/夹具); ≤2400mm (吸杯) |
| 适用性 | 60公斤产品, 包括包, 纸箱, 床单, 块, 或类似的包装 |
| 托盘效率 | 400 – 500 次/小时 (双倍 – 抓住并加倍 – 放置模式), 800 – 1000 件/小时 |
| 功耗 | 机械手本体15 kW 整形输送机/定位输送机1.5 kW |
| 托盘尺寸 | ≤1400×1600mm (包括实际的堆叠模式) |
| 可自定义 | 实际臂展, 总负载能力, 后续升级关节轴数量 |
| 可升级 | 视力识别, 托盘传送带集成, ton, 抗冲突互锁机制 |


川崎CP180/300/500
相关产品
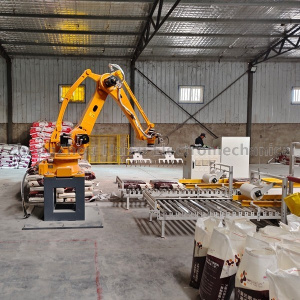
机器人手臂系列