
| Robotic arm parameters | |
| 전원 공급 장치/전원 | 380v ± 5%, 3 단계 4 와이어 |
| 공기 공급 사용 | For grippers and clamps: Pressure 0.8 MPA, Air flow rate 0.3 m³ For suction cups: Pressure 0.8 MPA, Air flow rate 0.6 – 1.1 m³, Total gas storage capacity > 600 엘 |
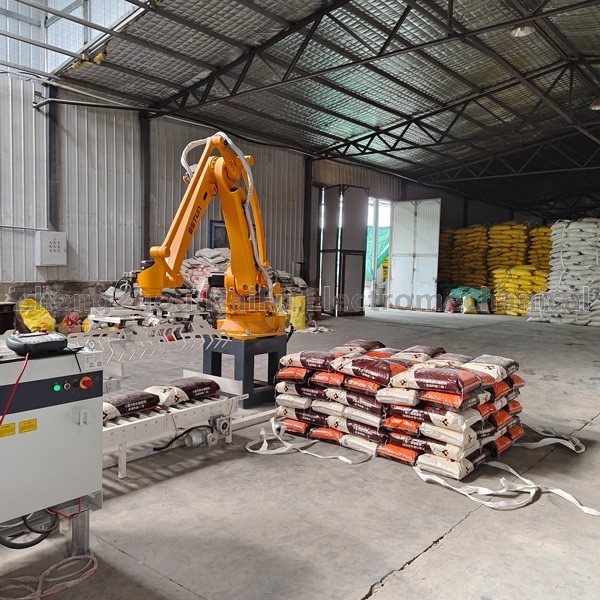
| 장비 치수 | Total height 3 중, Rotation coverage radius 2.8 중, Floor area:6×6 m² |
| 케이블 길이 | 3중 (캐비닛을 제어하는 로봇 본체) |
| 최대 팔레팅 높이 | ≤2300mm (그리퍼/클램프); ≤2400mm (흡입 컵) |
| 적용 가능성 | 60KG 제품, 가방 포함, 상자, 시트, 블록, 또는 유사한 포장 |
| 팔레 타이 화 효율 | 400 – 500 times/hour (in double – grab and double – place mode), 800 – 1000 pieces/hour |
| 전력 소비 | 조작자 바디 15 kW 컨베이어/포지셔닝 컨베이어 1.5 kW |
| 팔레트 크기 | ≤1400 × 1600mm (실제 스태킹 패턴 포함) |
| 사용자 정의 가능 | 실제 팔 스팬, 전반적인 부하 용량, 이후의 조인트 축의 후속 업그레이드 |
| 업그레이드 가능 | 비전 인식, 팔레트 컨베이어 통합, 톤 백 리프팅 메커니즘, 방지 방지 연동 메커니즘 |


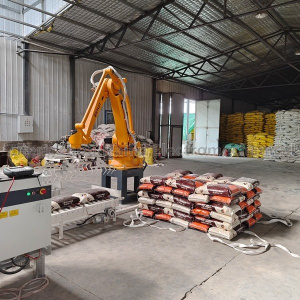
HFMR-200S
관련 제품


로봇 팔 시리즈