
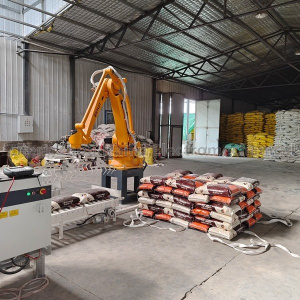
| ロボットアームパラメータ | |
| 電源・電源 | 380V±5%, 三相4線式 |
| エア供給用途 | グリッパーおよびクランプ用: プレッシャー 0.8 メガパスカル, 空気流量 0.3 ㎥ 吸盤用: プレッシャー 0.8 メガパスカル, 空気流量 0.6 – 1.1 ㎥, 総ガス貯蔵容量 > 600 L |
| 装置の寸法 | 全高 3 メートル, 回転範囲半径 2.8 メートル, 床面積:6×6㎡ |
| ケーブル長 | 3メートル (ロボット本体から制御盤まで) |
| 最大パレタイジング高さ | ≤2300mm (グリッパー/クランプ); ≤2400mm (吸盤) |
| 適用性 | 60kg製品, バッグを含む, カートン, シーツ, ブロック, または同様の梱包 |
| パレタイジング効率 | 400 – 500 回/時間 (二重に – 掴んでダブルにする – 配置モード), 800 – 1000 個/時間 |
| 消費電力 | マニピュレータ本体15kW 整形コンベア・位置決めコンベア1.5kW |
| パレットサイズ | ≤1400×1600mm (実際の積層パターンも含めて) |
| カスタマイズ可能 | 実際の腕のスパン, 全体の耐荷重, 関節軸の数 その後のアップグレード |
| アップグレード可能 | 視覚認識, パレットコンベヤの統合, トン袋昇降機構, 倒れ防止連動機構 |


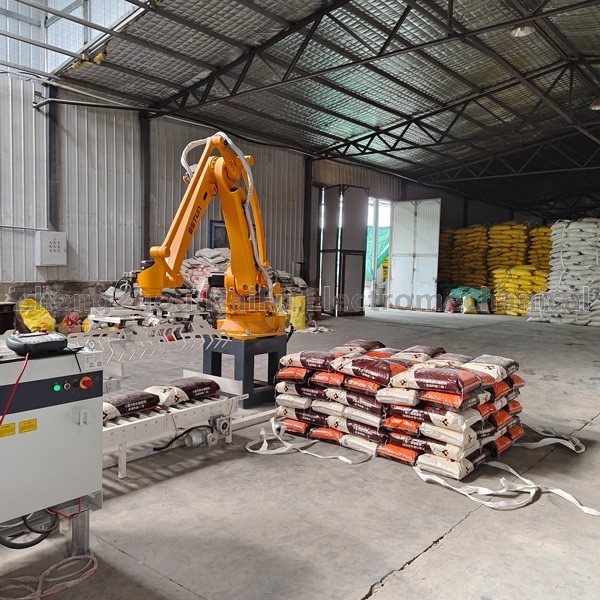
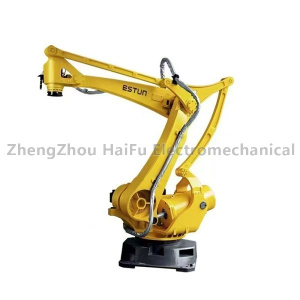
HFMR-200S
関連商品


ロボットアームシリーズ