
| Robotic arm parameters | |
| Alimentazione/Alimentazione | 380V ± 5%, trifase a quattro fili |
| Utilizzo della fornitura d'aria | For grippers and clamps: Pressure 0.8 MPA, Air flow rate 0.3 m³ For suction cups: Pressure 0.8 MPA, Air flow rate 0.6 – 1.1 m³, Total gas storage capacity > 600 L |
| Dimensioni dell'attrezzatura | Total height 3 M, Rotation coverage radius 2.8 M, Floor area:6×6 m² |
| Lunghezza del cavo | 3M (corpo robot per controllare il mobile) |
| Altezza pallettizzazione massima | ≤2300mm (pinze/morsetti); ≤2400mm (tappeti di aspirazione) |
| Applicabilità | 60prodotti kg, comprese le borse, cartoni, fogli, blocchi, o imballaggi simili |
| Efficienza palletizzazione | 400 – 500 times/hour (in double – grab and double – place mode), 800 – 1000 pieces/hour |
| Consumo energetico | Manipulator body15 kW Shaping conveyor/positioning conveyor1.5 kW |
| Dimensione del pallet | ≤1400×1600mm (compreso il modello di impilamento effettivo) |
| Personalizzabile | Actual arm span, overall load capacity, number of joint axes Subsequent Upgrades |
| Aggiornabile | Riconoscimento della visione, Integrazione del trasportatore di pallet, Meccanismo di sollevamento di tonnellate, Meccanismo di interblocco anti-collasso |


Kawasaki CP180/300/500
Prodotti correlati
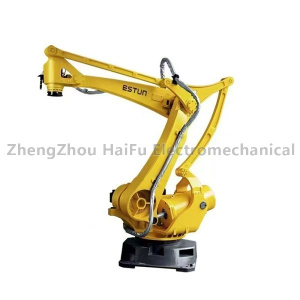
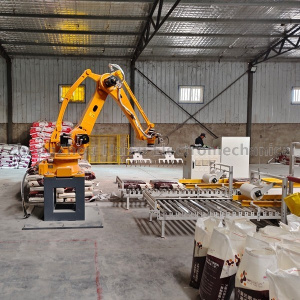
Serie di braccio robotici