
| Paramètres du bras robotique | |
| Alimentation / alimentation | 380V ± 5%, Quatre triphasé à quatre phases |
| Utilisation de l'alimentation aérienne | Pour pinces et pinces: Pression 0.8 MPA, Débit d'air 0.3 m³ Pour ventouses: Pression 0.8 MPA, Débit d'air 0.6 – 1.1 m³, Capacité totale de stockage de gaz > 600 L |
| Dimensions de l'équipement | Hauteur totale 3 m, Rayon de couverture de rotation 2.8 m, Surface au sol:6×6 m² |
| Longueur de câble | 3m (corps du robot pour contrôler l'armoire) |
| Hauteur de palettisation maximale | ≤2300mm (Grippers / pinces); ≤2400mm (ventouses) |
| Applicabilité | 60Produits kg, y compris les sacs, cartons, feuilles, blocs, ou emballage similaire |
| Efficacité de palettisation | 400 – 500 fois/heure (en double – saisir et doubler – mode de placement), 800 – 1000 pièces/heure |
| Consommation d'énergie | Corps du manipulateur15 kW Convoyeur de façonnage/convoyeur de positionnement1,5 kW |
| Palette | ≤ 1400 × 1600 mm (y compris le motif d'empilement réel) |
| Personnalisable | Envergure réelle des bras, capacité de charge globale, nombre d'axes d'articulation Mises à niveau ultérieures |
| Modulable | Reconnaissance de la vision, Intégration de convoyeur à palette, Mécanisme de levage de sacs de tonnes, Mécanisme de verrouillage anti-contradiction |


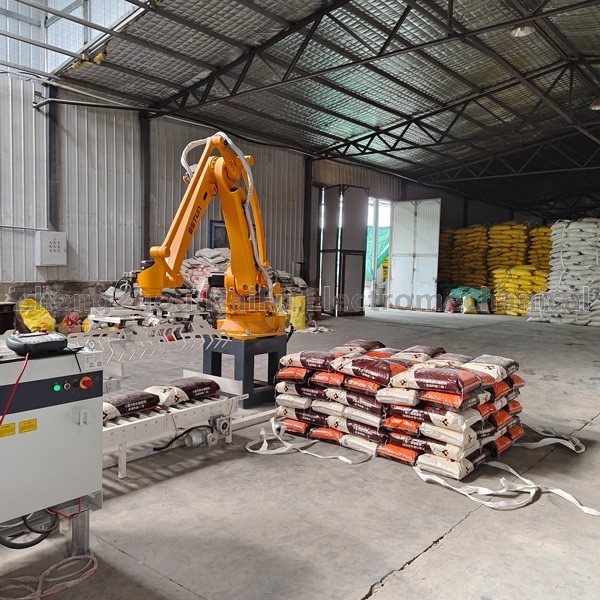
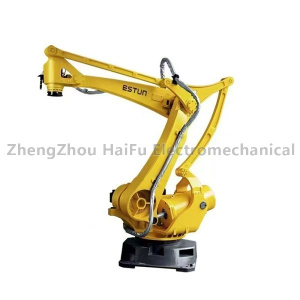
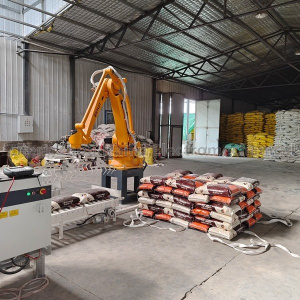
HFMR-200S
Produits connexes


Série de bras robotiques