
| Parámetros del brazo robótico | |
| Fuente de alimentación/alimentación | 380V ± 5%, trifásico de cuatro hilos |
| Uso del suministro de aire | Para pinzas y abrazaderas: Presión 0.8 MPA, Caudal de aire 0.3 m³ Para ventosas: Presión 0.8 MPA, Caudal de aire 0.6 – 1.1 m³, Capacidad total de almacenamiento de gas > 600 L |
| Dimensiones del equipo | altura total 3 metro, Radio de cobertura de rotación 2.8 metro, Superficie del suelo:6×6 m² |
| Longitud del cable | 3metro (cuerpo robot para controlar gabinete) |
| Altura de paletización máxima | ≤2300 mm (pinzas/abrazaderas); ≤2400 mm (tazas de succión) |
| Aplicabilidad | 60Productos KG, incluyendo bolsas, cartón, hojas, bloques, o envasado similar |
| Eficiencia paletizante | 400 – 500 veces/hora (en doble – agarrar y doblar – modo de lugar), 800 – 1000 piezas/hora |
| Consumo de energía | Cuerpo del manipulador15 kW Transportador de conformación/transportador de posicionamiento1,5 kW |
| Tamaño de paleta | ≤1400×1600mm (incluyendo un patrón de apilamiento real) |
| Personalizable | Envergadura real del brazo, capacidad de carga total, número de ejes conjuntos Actualizaciones posteriores |
| Mejorable | Reconocimiento de la visión, Integración del transportador de paletas, Mecanismo de elevación de bolsas de toneladas, Mecanismo de enclavamiento anti-colapso |


Kawasaki CP180/300/500
Productos relacionados
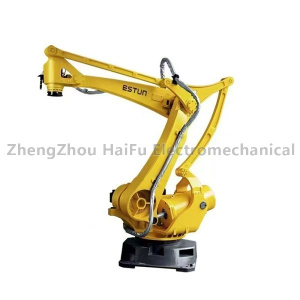
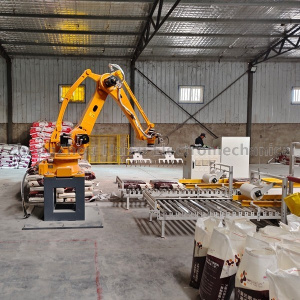
Serie de brazos robóticos